EGO VISION
Egocentric RGB and RGB-IMU data captured from real-world human activities for robotic perception and manipulation.
Commercial
3 samplesHousehold
5 samples Robotics Data
ROBOTICS DATA SAMPLE LIBRARY
Explore sample videos across our robotics data SKUs. Preview, check file contents and download the original files.
High-quality real-world data
Captured across diverse environments for training robust robotics models.
Choose an offering to preview sample datasets.
Egocentric RGB and RGB-IMU data captured from real-world human activities for robotic perception and manipulation.
Commercial
3 samplesHousehold
5 samplesEgocentric depth and stereo data with synchronized IMU, LiDAR and pose tracking for spatial understanding and 3D reconstruction.
Commercial
26 samplesHousehold
6 samplesMulti-camera egocentric rigs combining ego and wrist-mounted cameras with stereo depth for fine-grained manipulation training.
Household
14 samplesGripper-centric visual and tactile data captured directly at the end effector for contact-rich manipulation policies.
Commercial
2 samplesHousehold
10 samplesMotion capture synchronized with high-resolution tactile sensing for dexterous human hand interaction data.
Awign segments, labels, captions, rates, and validates ego, teleop, robot, and policy videos using VLM-assisted workflows and human-in-the-loop review. Ideal for long-horizon robotics videos, egocentric datasets, policy evaluation, failure analysis, and action-level training data.
Commercial
1 sampleDevices used to capture robotics data across environments.
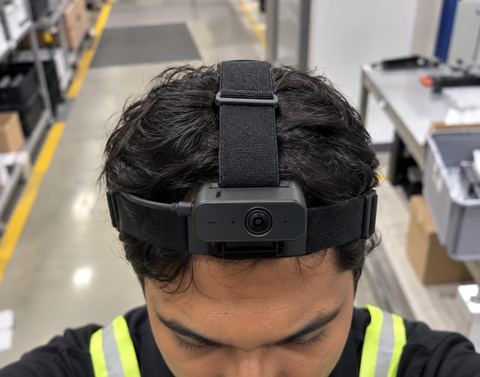
Spec Details :
Capture high-quality single-view data for detailed analysis.
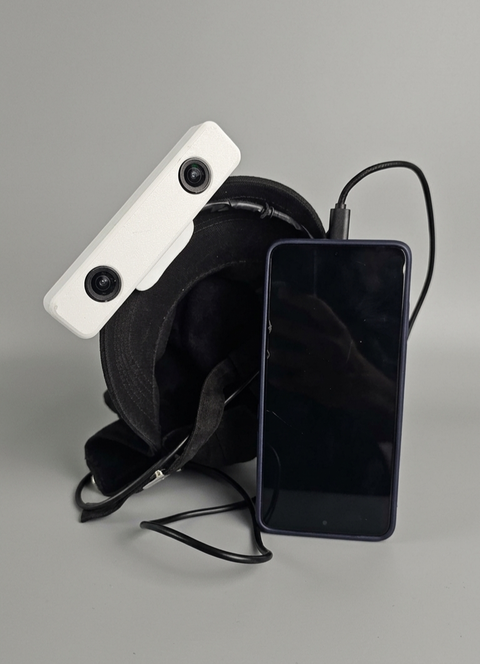
Spec Details :
Capture depth-aware data for 3D perception and mapping.
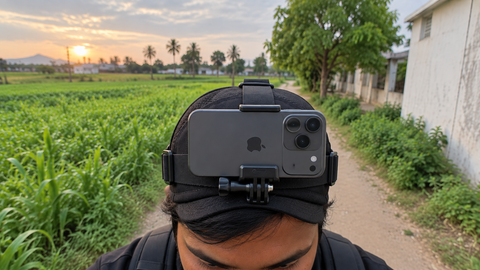
Spec Details :
Capture high-quality RGB data in real-world environments.
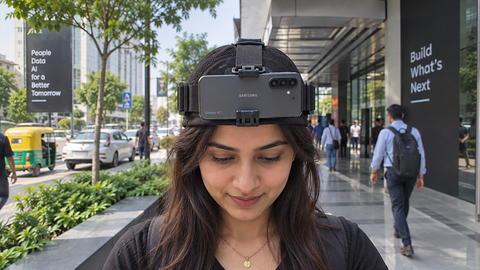
Spec Details :
Capture high-quality RGB data in real-world environments.
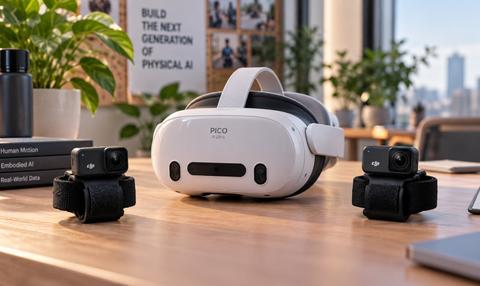
Spec Details :
Collect immersive 3D visual data in diverse environments.
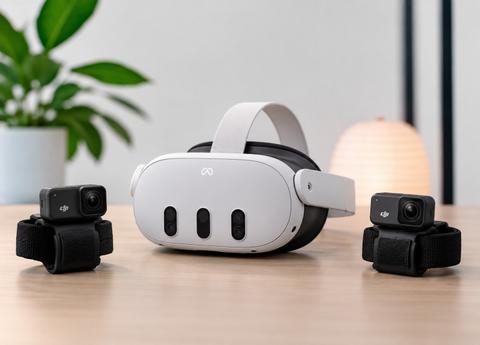
Spec Details :
Collect immersive 3D visual data in highly interactive setups.
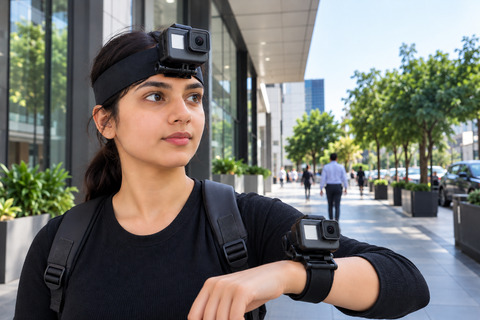
Spec Details :
Capture wide-angle video data in dynamic conditions.
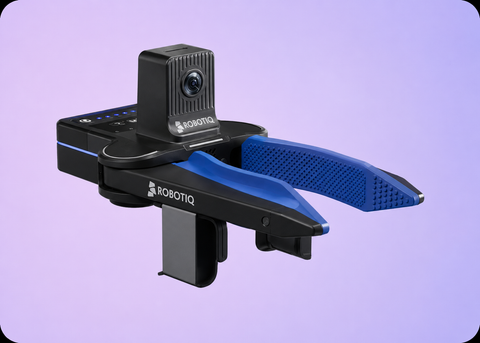
Spec Details :
Capture tactile and interaction data during robotic manipulation.
We offer custom data collection across devices, environments and tasks.
Talk to Our TeamCustom devices • Environments • Tasks • Data collection